Góc đứng ảnh hưởng đến nhận diện khuôn mặt trên khóa cửa điện tử như thế nào?
Mục lục bài viết
Góc đứng ảnh hưởng đến nhận diện khuôn mặt trên khóa cửa điện tử như thế nào?
Nhận diện khuôn mặt trên khóa cửa điện tử hoạt động dựa trên việc so khớp ảnh chụp thời điểm mở khóa với mẫu khuôn mặt đã đăng ký trước đó. Khi người dùng đứng lệch trục camera, hình học khuôn mặt đưa vào bộ so khớp bị thay đổi so với mẫu gốc, khiến tỷ lệ khớp giảm. Bài viết phân tích cơ chế này theo từng lớp: nguyên lý thu ảnh và trích đặc trưng, ảnh hưởng của ba trục góc đứng, vị trí lắp cảm biến so với chiều cao người dùng, điều kiện ánh sáng, cùng các phép đo cần thực hiện trước khi kết luận một mẫu khóa hoạt động ổn định. Ví dụ xuyên suốt là dòng Khóa Face ID có dữ liệu nhận diện khuôn mặt 3D, dùng để minh họa cách đọc thông số thay vì suy đoán từ tên sản phẩm.
Chuỗi xử lý phía sau một lần nhận diện khuôn mặt
Một lần mở khóa bằng khuôn mặt đi qua bốn bước nối tiếp nhau. Bước một, cảm biến hoặc camera thu ảnh vùng trước cửa. Bước hai, thuật toán phát hiện vị trí khuôn mặt trong khung hình và cắt vùng quan tâm. Bước ba, hệ thống trích các đặc trưng hình học và kết cấu — khoảng cách tương đối giữa hai mắt, tỷ lệ mũi so với miệng, đường viền xương hàm — rồi chuyển thành vector đặc trưng. Bước bốn, vector này được so khớp với mẫu đã lưu; nếu độ tương đồng vượt ngưỡng cấu hình, chốt được lệnh mở.
Điểm cần lưu ý: mẫu đăng ký thường được thu ở một tư thế chuẩn, mặt hướng gần như vuông góc với cảm biến. Mọi sai lệch tư thế ở lần mở khóa đều tạo ra khác biệt giữa vector thời điểm và vector mẫu. Bản thân việc dùng nhận diện khuôn mặt 3D không loại bỏ khác biệt này; công nghệ 3D bổ sung thông tin chiều sâu giúp phân biệt mặt thật với ảnh phẳng, nhưng vẫn phải giải bài toán khớp đặc trưng theo góc nhìn.
Ba trục góc đứng và cách chúng làm lệch đặc trưng
Góc đứng của người dùng trước cửa tách thành ba thành phần độc lập, mỗi thành phần tác động lên vùng đặc trưng theo cách khác nhau.
- Góc ngang (yaw): mặt quay trái hoặc phải so với trục camera. Khi quay, một bên má bị khuất, khoảng cách ngang giữa hai mắt trong ảnh co lại không đều, tỷ lệ mũi–miệng thay đổi. Đây là thành phần gây lệch lớn nhất vì nó làm mất hẳn một phần dữ liệu hình học.
- Góc nghiêng đầu (roll): đầu nghiêng vai trái hoặc phải nhưng mặt vẫn hướng về camera. Đường nối hai mắt không còn nằm ngang; nếu thuật toán không chuẩn hóa góc nghiêng, vector đặc trưng bị xoay lệch so với mẫu.
- Góc cúi–ngẩng (pitch): người thấp hơn hoặc cao hơn vùng quét sẽ phải cúi xuống hay ngẩng lên. Góc này làm biến dạng tỷ lệ dọc của khuôn mặt và có thể khiến vùng trán hoặc cằm ra khỏi khung thu.
Ba thành phần này cộng dồn. Một người vừa quay ngang vừa cúi đầu tạo sai lệch lớn hơn nhiều so với chỉ lệch một trục. Ngưỡng góc cụ thể mà một mẫu khóa chấp nhận phụ thuộc thiết kế phần cứng và thuật toán của mẫu đó; dữ liệu hiện có cho dòng Philips DDL709-FVP-7HWS xác nhận tính năng nhận diện khuôn mặt 3D nhưng không công bố con số ngưỡng góc, nên đây là điểm phải đo kiểm thực tế thay vì suy đoán.
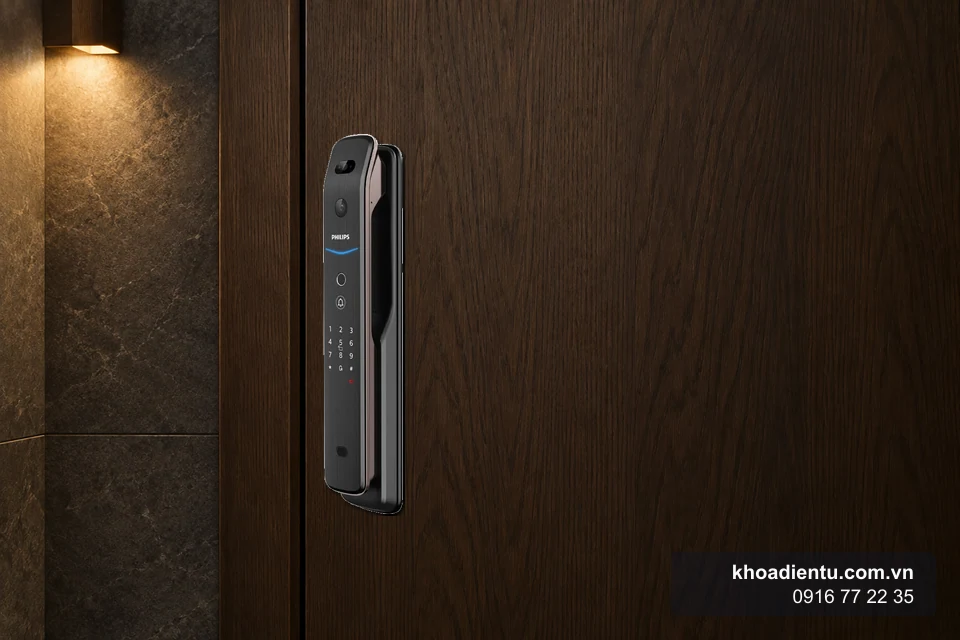
Vị trí lắp cảm biến so với chiều cao người dùng
Góc nhìn tại thời điểm mở khóa không chỉ do người dùng tạo ra mà còn do tương quan giữa chiều cao lắp khóa và chiều cao người đứng trước cửa. Nếu cảm biến đặt cao hơn tầm mặt, người dùng buộc phải ngẩng lên; nếu đặt thấp, họ phải cúi xuống. Trong một hộ gia đình có nhiều thành viên chênh lệch chiều cao, cùng một vị trí lắp sẽ tạo ra các góc pitch khác nhau cho từng người.
Dòng Khóa cửa Philips - Hà Lan nói chung và các mẫu dùng nhận diện khuôn mặt thường được lắp trên cửa gỗ hoặc cửa thép chống cháy, tức bề mặt phẳng có chiều cao tay nắm tương đối chuẩn. Chiều cao lắp khuyến nghị cần đối chiếu tài liệu của đúng mẫu; nếu tài liệu không nêu con số, nên xác định bằng thử nghiệm: đánh dấu vị trí mắt của từng thành viên khi đứng tự nhiên trước cửa, rồi chọn độ cao cảm biến rơi vào dải giữa các vị trí đó để giảm pitch tối đa.
Cửa có bề mặt khác vật liệu gỗ hoặc thép cần kiểm tra thêm điều kiện lắp. Với Khóa kính cường lực, độ dày kính, vị trí khoét lỗ và mặt phẳng gắn khóa ảnh hưởng trực tiếp đến hướng đặt cảm biến, do đó góc nhìn chuẩn có thể lệch so với cửa gỗ cùng chiều cao. Việc đo kiểm cần thực hiện trên chính cánh cửa sẽ lắp, không suy từ thông số cửa khác loại.
Ánh sáng kết hợp với góc đứng
Ánh sáng và góc đứng tác động lên cùng một vùng dữ liệu nên sai số của chúng cộng hưởng. Ánh sáng ngược mạnh khiến vùng mặt thành bóng đen, làm mất chi tiết kết cấu da và đường nét; khi đó thuật toán gần như chỉ còn dựa vào hình học, mà hình học lại đang bị lệch do góc đứng. Ánh sáng chiếu chéo từ một bên tạo bóng đổ trên má và hốc mắt, làm thay đổi tương phản cục bộ giữa các lần chụp.
Nguyên lý chung là vậy, nhưng không nên suy ra mọi mẫu khóa đều có cảm biến chống ngược sáng hay bù trừ ánh sáng. Dữ liệu của dòng Philips DDL709-FVP-7HWS không nêu thông số xử lý ánh sáng, nên khi đánh giá cần ghi nhận đây là điểm đo kiểm riêng: thử mở khóa vào buổi tối có đèn chiếu từ phía sau lưng người dùng và ghi lại tỷ lệ thành công.
Cách giảm sai lệch trong quá trình sử dụng
Đăng ký mẫu và tư thế đứng
Nếu mẫu khóa hỗ trợ đăng ký nhiều ảnh mẫu cho một người, nên đăng ký ở các tư thế hơi khác nhau — chính diện, quay nhẹ hai bên, cúi nhẹ — để bộ so khớp có dải tham chiếu rộng hơn. Tính năng đăng ký nhiều mẫu phải được xác nhận trong tài liệu đúng mẫu; không giả định mọi khóa đều có. Khi đứng trước cửa, giữ khoảng cách nằm trong vùng quét được hướng dẫn, đặt mặt trong khung nhận diện và tránh đội mũ rộng vành hoặc đeo khẩu trang che vùng mắt–mũi–miệng, vì các vật che phủ làm mất đúng những đặc trưng mà thuật toán cần.
Kiểm tra tự khóa và trạng thái cánh cửa
Một điểm dễ nhầm khi đánh giá độ ổn định: tự khóa chỉ điều khiển chốt theo thiết kế, không kéo cánh cửa về khung. Nếu cửa chưa khép đúng, chốt khóa vẫn có thể chạy nhưng cửa không được giữ. Khi thử nghiệm nhận diện theo góc, cần tách riêng hai phép đo: tỷ lệ nhận diện thành công và trạng thái đóng thực tế của cánh cửa sau lệnh mở. Với các dòng khóa khác như Khóa cửa Sharp - Nhật, hành vi tự khóa và điều kiện kích hoạt cũng phải đọc theo tài liệu riêng của mẫu, không sao chép cấu hình giữa các dòng.
Giới hạn kỹ thuật và các phép đo cần thực hiện
Dữ liệu hiện có chưa bao gồm kết quả thử nghiệm độc lập về tỷ lệ nhận diện theo từng góc cho các mẫu khóa khuôn mặt, nên mọi con số ngưỡng góc cụ thể đều phải đo trên thiết bị thực tế. Cách làm phù hợp là lập một bảng thử có kiểm soát:
| Biến số kiểm soát | Cách thực hiện | Chỉ số ghi nhận |
|---|---|---|
| Góc ngang | Đứng thẳng, quay đầu lần lượt 0°, 15°, 30° mỗi bên | Số lần mở thành công trên 10 lần thử mỗi góc |
| Góc cúi–ngẩng | Đứng ở khoảng cách chuẩn, cúi và ngẩng nhẹ theo từng mức | Tỷ lệ thành công và thời gian phản hồi |
| Điều kiện sáng | Thử ban ngày, ban đêm, có đèn ngược từ phía sau | Tỷ lệ thành công theo từng điều kiện |
| Nhiều người dùng | Lặp lại cho từng thành viên có chiều cao khác nhau | Tỷ lệ thành công theo từng người, ghi rõ chiều cao |
Bảng này giúp phân biệt lỗi do góc đứng với lỗi do ánh sáng hoặc do mẫu đăng ký chưa tốt. Khi một góc cụ thể cho tỷ lệ thấp, ưu tiên điều chỉnh chiều cao lắp hoặc đăng ký lại mẫu ở góc đó trước khi kết luận thiết bị không phù hợp. Cũng cần lưu ý không có cơ chế nhận diện khuôn mặt nào loại trừ tuyệt đối khả năng nhận nhầm; đánh giá nên dừng ở mức tỷ lệ đo được trong điều kiện cụ thể, không mở rộng thành cam kết an toàn.
Checklist đo kiểm trước khi chọn hoặc lắp khóa nhận diện khuôn mặt
- Xác định dải chiều cao người dùng: đo vị trí mắt của từng thành viên khi đứng tự nhiên trước cửa, chọn độ cao lắp cảm biến nằm giữa dải này để giảm góc pitch.
- Đo tỷ lệ nhận diện theo góc: thử tối thiểu ba mức góc ngang và hai mức cúi–ngẩng cho mỗi người, ghi tỷ lệ thành công trên 10 lần mỗi mức.
- Kiểm tra điều kiện ánh sáng thực tế: thử vào khung giờ và hướng sáng điển hình của vị trí cửa, đặc biệt trường hợp đèn ngược từ phía sau người đứng.
- Tách phép đo nhận diện khỏi phép đo đóng cửa: xác nhận cánh cửa khép đúng khung sau mỗi lần mở, vì tự khóa không thay thế cơ cấu đóng cửa.